CG-2026-solarsystem
6주차 — PBR 재질과 표면 마스크
실행 페이지
실습 1 — 텍스처 기반 PBR
의도와 구현
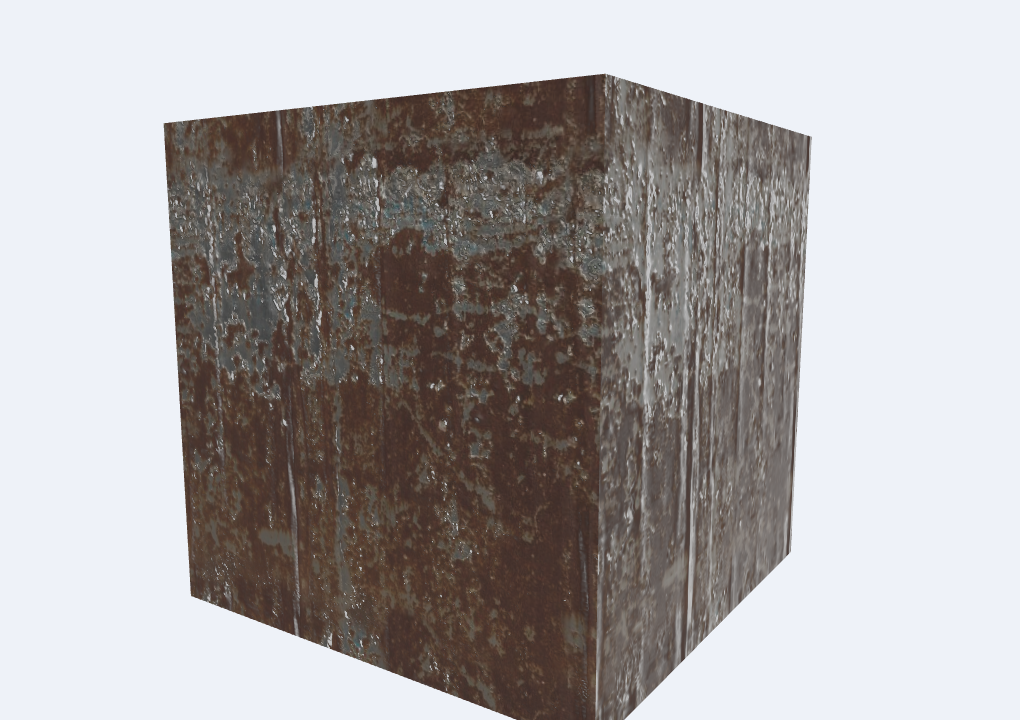
큐브의 각 면에 Poly Haven 재질을 적용하고, Diffuse 색상과 데이터 맵이 조명에 미치는 차이를 비교합니다. Diffuse 텍스처는 sRGB에서 선형 공간으로 변환하고, ARM은 R=AO, G=roughness, B=metallic 순서로 해석합니다. 데이터 맵에는 sRGB 변환을 하지 않습니다. GGX 분포와 Schlick Fresnel/Smith 기하항으로 직접광을 계산하고, AO가 적용된 상수 ambient와 roughness 밉맵을 사용하는 환경 반사를 별도 기여로 더합니다. 노멀 맵은 화면 미분으로 TBN을 구성해 적용합니다.
관찰 기록
- 녹슨 금속: 표면의 얼룩과 요철이 Diffuse/normal 맵에 따라 보이고, 낮은 roughness 영역의 직접광 및 환경 반사가 밝은 하이라이트로 나타납니다.
- 나무·돌: 재질 선택을 바꾸면 베이스 색과 거칠기/금속성 응답이 달라집니다.
roughness,metallic,normal, 직접광, ambient, 환경 반사 슬라이더를 각각 움직여 차이를 확인할 수 있습니다. - 직접광 세기를 낮춰도 ambient와 환경 반사의 기여는 남으며, 환경 반사 세기를 낮추면 그 반사 성분만 줄어듭니다.
실습 2 — 위도·세부값 조건 표면 마스크
의도와 구현
새 행성 니바(Niva)를 태양과 함께 만들었습니다. 구형 행성은 태양을 공전하고 자전하며, 태양과 행성 사이의 거리 설정은 행성의 궤도 위치와 행성 표면에 도달하는 빛의 거리 감쇠에 함께 연결됩니다. 휠/드래그로 시점을 바꾸고 자전·공전 멈춤을 눌러 고정 비교할 수 있습니다.
| 환경·사건 원인 | 장면 변수와 위치별 규칙 | 표면 재질 반응 |
|---|---|---|
태양 거리 · solar-condition |
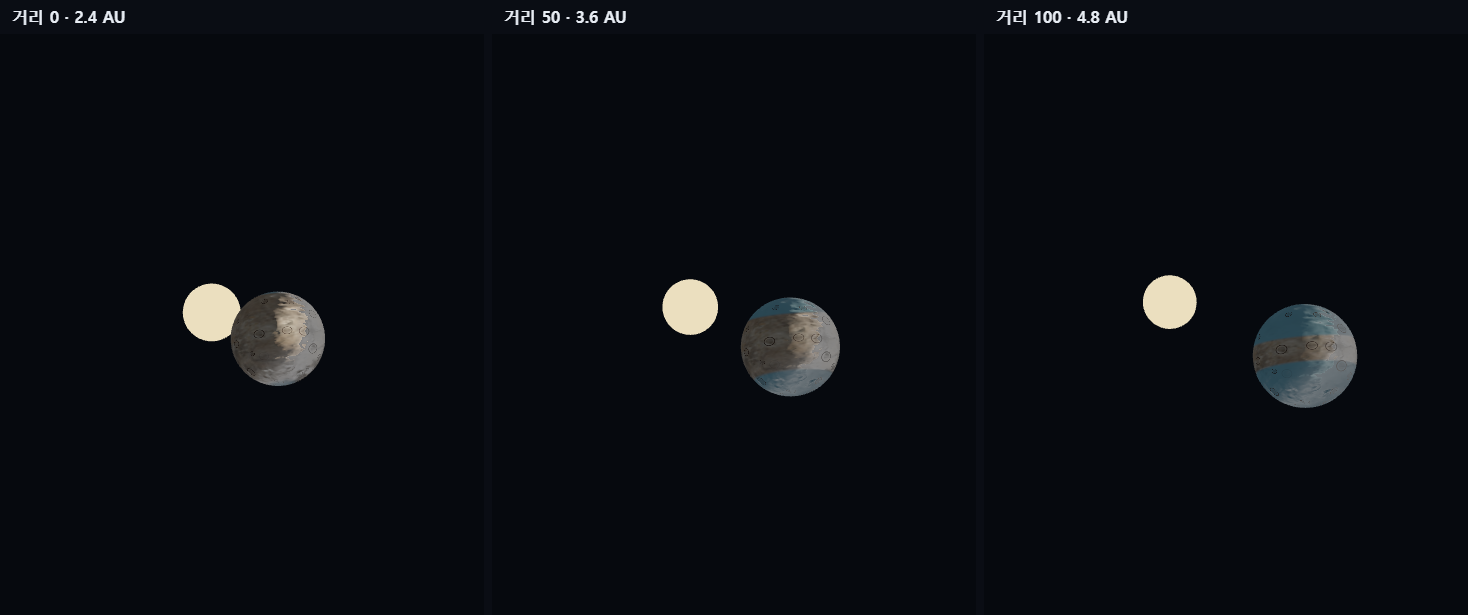
task2.js의 climateMask: abs(vLocal.y)로 위도를 구하고 uSolarCondition으로 얼음 경계를 .96에서 .26까지 이동시킵니다. 같은 조건으로 궤도 반경을 2.4–4.8 장면 단위로 바꾸고, 직접광은 태양까지 거리의 제곱으로 감쇠합니다. |
극지 얼음 색과 높은 roughness가 차가운 영역에 넓어집니다. |
충돌 누적 · impact-amount |
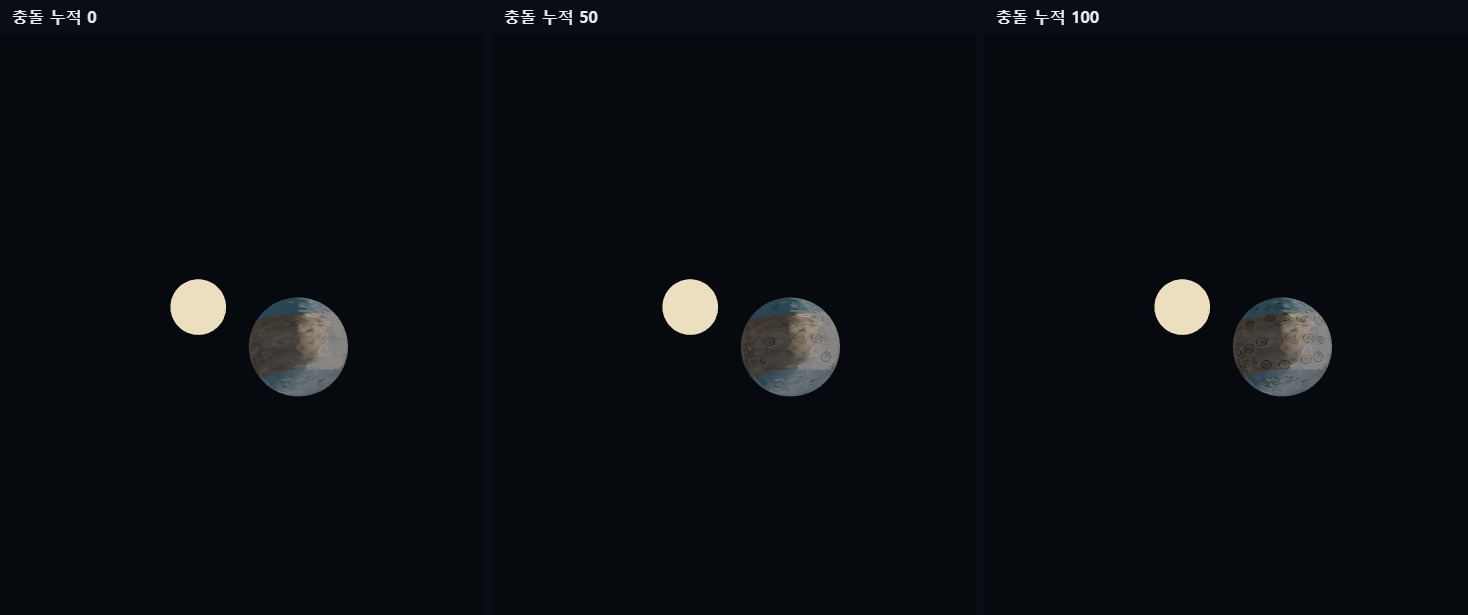
task2.js의 impactMask: UV 셀별 해시로 고정된 충돌 중심·반경·테두리를 만들고, 누적량이 커질수록 표시되는 충돌 수를 연속적으로 늘립니다. |
독립적인 어두운 크레이터와 밝은 테두리를 색에 섞고 충돌부 roughness를 높입니다. |
행성은 돌 Diffuse, nor_gl, ARM 맵을 바탕으로 씁니다. ARM은 R=AO, G=roughness, B=metallic이며 데이터 맵은 선형 값 그대로 읽습니다. 위치는 로컬 좌표 vLocal, 직접광과 카메라·환경 반사는 월드 좌표 vP를 사용하고, uNormalMat으로 법선을 월드 좌표로 변환합니다. 실습 1의 GGX PBR·TBN 노멀 계산을 이어서 적용했습니다.
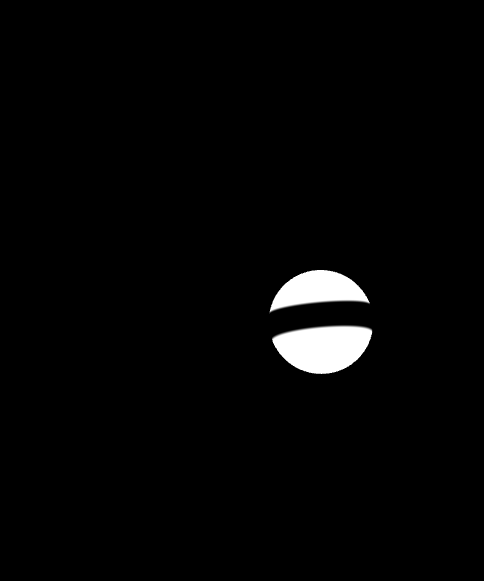
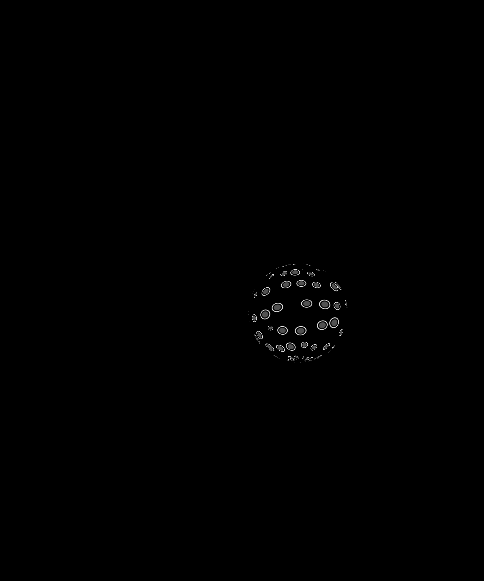
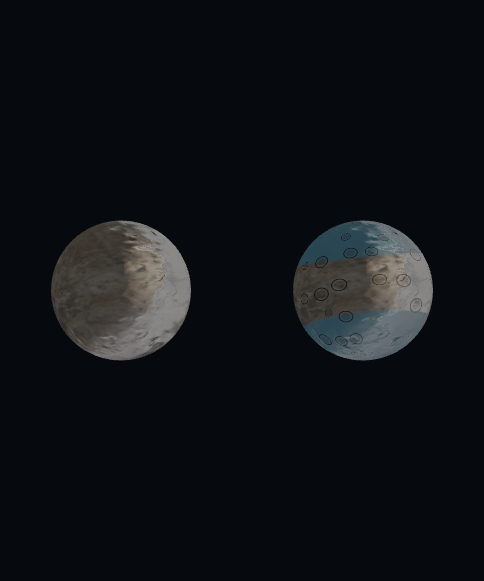
표면 보기에서 마스크 1·2를 각각 흑백으로 진단하고, 기본/변화 비교에서 같은 프레임의 미변화 표면과 두 마스크 적용 결과를 좌우로 비교할 수 있습니다.
관찰 기록
- 태양 거리 0 → 50 → 100에서 행성은 별에서 멀어지고 직접광이 감소하며, 흑백 진단 화면에서 극지 서리 마스크가 확장됩니다.
- 충돌 누적 0 → 50 → 100에서 서리 조건을 고정해도 크레이터 중심과 테두리 패턴의 밀도만 증가합니다.
- 비교 화면은 카메라·광원·자전 위상을 공유합니다. 얼음·충돌 영역은 기본 돌 영역보다 반사와 거칠기가 달라져 색뿐 아니라 표면 하이라이트도 변합니다.
태양 거리 변화 (충돌 누적 50 고정)
충돌 누적 변화 (태양 거리 조건 50 고정)
각 마스크 흑백 진단과 기본/변화 비교
| 극지 서리 마스크 | 충돌 흔적 마스크 | 기본 표면과 변경 표면 |
|---|---|---|
 |
 |
 |
이미지 출처와 라이선스
Diffuse, normal, ARM 재질 맵 및 studio_small_09_tonemapped.jpg 환경 이미지는 Poly Haven의 CC0 자산입니다. 파일별 원본 URL과 처리 내역은 assets/week06/sources.json에 기록했습니다. 캡처 이미지는 이 실습 페이지의 실행 화면입니다.
AI 활용 및 검증
- AI 활용: 실습 1 PBR 코드를 태양계 행성에 이식하고, 두 원인·마스크·진단 및 비교 기능을 단계적으로 구현하는 데 사용했습니다.
- 직접 판단: 로컬 좌표 위도는 자전해도 행성 표면에 고정하고, 월드 위치는 광원·시점 계산에 사용했습니다. 데이터 맵은 선형으로 샘플링하며 base/변경 비교는 한 시점에서 그리도록 했습니다.
- 검증: 두 조건을 각각 0·50·100으로 바꾸고, 마스크별 흑백 화면과 좌우 비교를 확인했습니다. 광원 거리 변경에 따른 행성 위치/직접광, 자전·공전 정지, 재질 텍스처 로딩과 WebGL 셰이더 동작도 확인했습니다.